
 安**:登录了工厂仿真
 j**:登录了工厂仿真
于**:登录了工厂仿真
S**:登录了竞赛版
 程**:登录了工厂仿真
程**:使用了CHL-DS-11工作站
工**:登录了工厂仿真
 0**:登录了竞赛版
0**:使用了CHL-DS-03工作站
张**:登录了工厂仿真
张**:使用了CHL-KH01设备库
张**:学习了MES系统应用基础课程
张**:学习了工业网关应用课程
卡**:使用了CRP-RA21-70T5机器人
卡**:使用了CRP-RA27-50机器人
卡**:使用了CRP-RP18-25机器人
马**:登录了工厂仿真
王**:登录了工厂仿真
Z**:登录了工厂仿真
Z**:使用了CHL-DS-18工作站
 不**:登录了工厂仿真
不**:使用了CHL-DS-18工作站
 深**:登录了工厂仿真
蒋**:登录了企业版
a**:登录了竞赛版
a**:使用了CHL-DS-03工作站
 周**:登录了工厂仿真
 吴**:登录了工厂仿真
吴**:使用了CHL-DS-18工作站
j**:登录了工厂仿真
G**:登录了工厂仿真
 桑**:登录了竞赛版
Z**:登录了工厂仿真
 岳**:登录了竞赛版
岳**:使用了CHL-DS-01工作站
 W**:学习了全国智能制造虚拟仿真大赛学习视频
W**:学习了山东省“华航唯实杯”机器人虚拟仿真大赛 (10月17日举行)
W**:学习了山东省“华航唯实杯”机器人虚拟仿真大赛赛前培训回放
W**:学习了山东省“数字+”创新创业大赛“华航唯实杯”机器人虚拟仿真赛赛前培训
 言**:登录了企业版
l**:登录了竞赛版
宋**:登录了PQMach工业机器人专用设备编程软件
 甘**:登录了工厂仿真
 张**:登录了企业版
张**:使用了QJ-R50-1机器人
王**:登录了竞赛版
 黄**:登录了工厂仿真
黄**:使用了CHL-DS-18工作站
G**:登录了工厂仿真
 F**:登录了工厂仿真
F**:使用了CHL-DS-18工作站
罗**:登录了工厂仿真
罗**:使用了CHL-DS-18工作站
 忘**:登录了工厂仿真
于**:登录了工厂仿真
 支**:登录了工厂仿真
支**:学习了四川省“华航唯实杯”机器人虚拟仿真大赛
皮**:登录了企业版
皮**:使用了ABB-IRB1200-7-70机器人
皮**:使用了ABB-IRB120机器人
皮**:使用了MOTOMAN-GP25机器人
皮**:学习了PQArt工业项目实例讲解
皮**:学习了PQArt实用功能视频讲解
 樊**:学习了山东省“华航唯实杯”机器人虚拟仿真大赛 (10月17日举行)
1**:登录了工厂仿真
武**:登录了竞赛版
武**:使用了CHL-DS-03工作站
常**:登录了企业版
 黄**:登录了工厂仿真
黄**:使用了AC180工具
黄**:使用了CHL-JC-01-A(定制)工作站
黄**:使用了CHL-JC-02-A工作站
黄**:使用了定制工作站
r**:登录了工厂仿真
r**:使用了ABB-IRB120机器人
天**:登录了工厂仿真
天**:使用了KUKA-KR16-2机器人
天**:使用了LaserTool工具
天**:使用了数控数字化平台工作站
天**:学习了工业机器人集成应用基础课——工业机器人系统集成与应用(虚拟仿真部分)
 张**:登录了竞赛版
张**:使用了CHL-KH11(ABB)工作站
r**:登录了教育版
周**:登录了企业版
杨**:登录了竞赛版
 陈**:登录了工厂仿真
2**:登录了教育版
 薛**:登录了工厂仿真
薛**:使用了数控数字化平台工作站
S**:登录了竞赛版
y**:登录了工厂仿真
 徐**:登录了工厂仿真
 贺**:登录了工厂仿真
贺**:使用了ABB-IRB1200-5-90机器人
宋**:登录了工厂仿真
宋**:使用了CHL-DS-18工作站
 任**:登录了竞赛版
G**:登录了工厂仿真
 王**:登录了竞赛版
王**:使用了CHL-KH11(ABB)工作站
常**:登录了企业版
 邢**:登录了企业版
王**:登录了工厂仿真
董**:登录了工厂仿真
s**:登录了工厂仿真
s**:使用了CHL-DS-18工作站
 赵**:登录了工厂仿真
 w**:登录了竞赛版
其**:登录了工厂仿真
付**:登录了工厂仿真
a**:使用了CHL-DS-11设备库
皮**:登录了工厂仿真
俞**:登录了工厂仿真
俞**:使用了CHL-DS-18工作站
明**:登录了工厂仿真
 侯**:登录了企业版
工**:登录了工厂仿真
J**:登录了竞赛版
J**:使用了CHL-DS-03工作站
 邵**:登录了企业版
胡**:登录了工厂仿真
胡**:学习了全国智能制造虚拟仿真大赛学习视频
张**:登录了工厂仿真
l**:登录了竞赛版
l**:使用了CHL-KH01工作站
孙**:登录了工厂仿真
 刘**:登录了工厂仿真
刘**:使用了CHL-DS-18工作站
 李**:登录了工厂仿真
t**:登录了竞赛版
t**:使用了CHL-DS-01工作站
 陈**:登录了竞赛版
陈**:使用了CHL-DS-01工作站
 金**:登录了工厂仿真
西**:登录了PQArt内核组件
湖**:登录了工厂仿真
J**:登录了工厂仿真
J**:使用了CHL-DS-18工作站
 �**:登录了工厂仿真
蒋**:登录了竞赛版
杨**:登录了工厂仿真
杨**:使用了ABB-IRB120机器人
 王**:登录了工厂仿真
 刘**:登录了工厂仿真
刘**:使用了CHL-DS-18工作站
刘**:使用了CHL-KH11(ABB)工作站
 姜**:登录了工厂仿真
姜**:使用了ABB工作站
 崔**:登录了工厂仿真
 李**:登录了工厂仿真
z**:登录了工厂仿真
z**:使用了CHL-DS-18工作站
z**:使用了CHL-KH11-G4工作站
z**:使用了CHL-WL-01设备库
k**:登录了工厂仿真
魏**:登录了工厂仿真
 方**:登录了企业版
G**:登录了工厂仿真
东**:登录了企业版
j**:登录了工厂仿真
一**:登录了工厂仿真
 王**:登录了竞赛版
聪**:登录了工厂仿真
 林**:登录了工厂仿真
荣**:登录了竞赛版
 李**:登录了教育版
李**:使用了CHL-DS-18工作站
王**:登录了竞赛版
王**:学习了2022年全国智能制造虚拟仿真大赛软件操作指南
 黄**:登录了工厂仿真
 蒋**:登录了工厂仿真
成**:登录了PQArt内核组件
 刘**:登录了工厂仿真
 程**:登录了工厂仿真
y**:登录了工厂仿真
y**:使用了CHL-DS-18工作站
卡**:使用了CRP-RP24-130机器人
 张**:登录了企业版
G**:登录了工厂仿真
G**:使用了CHL-DS-18工作站
G**:使用了智能仓储单元 3D工作站
U**:登录了工厂仿真
王**:登录了工厂仿真
王**:使用了AUBO工作站
王**:使用了CHL-KH01设备库
王**:使用了CHL-KH11(ABB)工作站
工**:登录了工厂仿真
李**:登录了工厂仿真
李**:使用了CHL-KH01工作站
向**:登录了工厂仿真
向**:使用了CHL-DS-18工作站
仿**:登录了工厂仿真
仿**:使用了CHL-DS-18工作站
G**:登录了工厂仿真
王**:登录了埃夫特专属版
王**:使用了EFORT-ER25-1800机器人
L**:登录了企业版
d**:登录了竞赛版
L**:登录了工厂仿真
张**:登录了竞赛版
张**:学习了山东省“数字+”创新创业大赛“华航唯实杯”机器人虚拟仿真赛赛前培训
 L**:登录了工厂仿真
华**:登录了PQArt内核组件
 谢**:登录了企业版
胡**:登录了工厂仿真
 高**:登录了工厂仿真
 段**:登录了工厂仿真
段**:使用了CHL-DS-11设备库
**:使用了BRTIRSE2013F机器人
**:使用了BRTIRUS1510A(New)机器人
**:使用了BRTIRUS2550A机器人
s**:登录了工厂仿真
 魏**:登录了工厂仿真
魏**:使用了CHL-DS-18工作站
G**:登录了工厂仿真
G**:使用了CHL-DS-11设备库
G**:使用了CHL-DS-18工作站
 李**:登录了企业版
张**:登录了工厂仿真
3**:登录了工厂仿真
w**:登录了竞赛版
w**:使用了CHL-DS-01工作站
e**:登录了竞赛版
侯**:登录了工厂仿真
陈**:登录了工厂仿真
陈**:使用了CHL-DS-18工作站
严**:登录了工厂仿真
严**:使用了CHL-DS-18工作站
 高**:登录了工厂仿真
徐**:登录了工厂仿真
徐**:使用了AITRON-AT120R2230E(002)机器人
徐**:使用了KUKA-KR16-2机器人
徐**:使用了LTCC设备库
徐**:使用了MOTOMAN-EPX2050机器人
徐**:使用了ZP设备库
李**:登录了工厂仿真
李**:使用了CHL-DS-18工作站
 刘**:登录了PQArt内核组件
 z**:使用了AITRON-AT120R2230E(002)机器人
叶**:登录了工厂仿真
h**:登录了工厂仿真
h**:使用了CHL-DS-18工作站
陆**:登录了工厂仿真
张**:登录了工厂仿真
张**:使用了CHL-DS-18工作站
f**:登录了工厂仿真
f**:使用了CHL-DS-18工作站
 刘**:登录了工厂仿真
华**:登录了PQArt内核组件
 马**:登录了工厂仿真
Y**:登录了工厂仿真
S**:登录了工厂仿真
S**:使用了CHL-DS-18工作站
王**:登录了工厂仿真
熊**:登录了教育版
康**:登录了工厂仿真
 王**:登录了工厂仿真
华**:登录了企业版
 L**:登录了工厂仿真
L**:使用了CHL-DS-18工作站
蒋**:登录了竞赛版
常**:登录了企业版
福**:登录了企业版
 辛**:登录了工厂仿真
1**:登录了工厂仿真
 王**:登录了工厂仿真
王**:使用了CHL-DS-18工作站
 王**:登录了工厂仿真
王**:使用了CHL-DS-18工作站
常**:登录了企业版
韦**:登录了企业版
雷**:登录了企业版
雷**:使用了ABB-IRB1410机器人
雷**:使用了INOVANCE-IR-R11-90S5机器人
d**:登录了工厂仿真
 温**:登录了工厂仿真
 刘**:登录了工厂仿真
 Z**:使用了INOVANCE-IR-R220-270S7机器人
 郝**:使用了BRTIRUS0707A_V11机器人
郝**:使用了LaserTool工具
无**:登录了工厂仿真
 高**:登录了竞赛版
高**:使用了CHL-KH11(ABB)工作站
!**:登录了工厂仿真
 y**:登录了工厂仿真
陈**:登录了竞赛版
s**:登录了企业版
快**:登录了工厂仿真
毕**:登录了企业版
毕**:使用了ABB-IRB120机器人
 张**:登录了教育版
张**:使用了CHL-KH01工作站
2**:登录了工厂仿真
2**:使用了CHL-DS-18工作站
蔡**:登录了工厂仿真
蔡**:使用了CHL-DS-18工作站
任**:登录了工厂仿真
j**:登录了工厂仿真
j**:使用了CHL-DS-18工作站
 谢**:登录了竞赛版
谢**:使用了CHL-DS-01工作站
S**:登录了竞赛版
S**:使用了CHL-DS-01工作站
.**:登录了工厂仿真
.**:使用了CHL-DS-01工作站
机**:登录了工厂仿真
机**:使用了CHL-DS-18工作站
刘**:登录了工厂仿真
 星**:登录了工厂仿真
华**:登录了PQArt内核组件
曾**:登录了工厂仿真
曾**:使用了CHL-DS-01(A卷)工作站
 常**:登录了工厂仿真
常**:使用了CHL-DS-18工作站
 赵**:登录了竞赛版
祝**:登录了工厂仿真
颍**:登录了PQMach工业机器人专用设备编程软件
y**:登录了工厂仿真
G**:登录了工厂仿真
G**:使用了CHL-KH11(ABB)工作站
田**:登录了工厂仿真
田**:使用了CHL-DS-18工作站
骆**:登录了教育版
j**:登录了工厂仿真
 胡**:登录了工厂仿真
卓**:登录了工厂仿真
何**:登录了企业版
何**:使用了AUBO工作站
赵**:登录了竞赛版
S**:登录了工厂仿真
景**:登录了企业版
用**:登录了工厂仿真
用**:使用了CHL-DS-18工作站
j**:登录了工厂仿真
y**:登录了工厂仿真
y**:使用了CHL-DS-18工作站
 贾**:登录了企业版
郭**:登录了工厂仿真
y**:登录了工厂仿真
j**:登录了工厂仿真
常**:登录了企业版
沈**:登录了PQArt内核组件
Θ**:登录了工厂仿真
孙**:使用了AITRON-AT180R3150A(002)机器人
胡**:登录了竞赛版
胡**:使用了CHL-DS-01工作站
 清**:登录了工厂仿真
清**:使用了CHL-DS-18工作站
孙**:登录了工厂仿真
k**:登录了竞赛版
 梁**:登录了工厂仿真
梁**:使用了CHL-DS-18工作站
G**:登录了工厂仿真
工**:登录了工厂仿真
机**:登录了企业版
M**:登录了工厂仿真
M**:使用了ABB-IRB1200-7-70机器人
9**:登录了企业版
G**:登录了工厂仿真
G**:登录了工厂仿真
G**:使用了ABB-IRB120机器人
G**:使用了CHL-KH11-G2工作站
 冯**:登录了工厂仿真
贾**:登录了企业版
华**:登录了PQArt内核组件
f**:登录了工厂仿真
司**:登录了工厂仿真
f**:登录了工厂仿真
f**:使用了CHL-KH11-G2工作站
付**:登录了竞赛版
田**:登录了工厂仿真
田**:使用了CHL-DS-18工作站
 万**:登录了工厂仿真
 郭**:登录了企业版
陈**:登录了工厂仿真
陈**:使用了CHL-DS-18工作站
 y**:学习了MES系统应用基础
p**:登录了工厂仿真
p**:使用了CHL-DS-18工作站
 0**:登录了竞赛版
0**:使用了CHL-DS-03工作站
 厉**:登录了教育版
周**:登录了工厂仿真
所**:登录了工厂仿真
 W**:登录了工厂仿真
W**:使用了ABB工作站
W**:使用了ESTUN工作站
王**:登录了工厂仿真
h**:登录了竞赛版
h**:使用了CHL-DS-03工作站
。**:登录了工厂仿真
。**:使用了CHL-DS-18工作站
P**:登录了工厂仿真
 于**:登录了工厂仿真
 徐**:登录了教育版
 K**:登录了竞赛版
K**:使用了CHL-DS-01工作站
 姜**:登录了竞赛版
 王**:登录了工厂仿真
王**:使用了CHL-DS-18工作站
仿**:登录了工厂仿真
仿**:使用了CHL-DS-18工作站
A**:登录了工厂仿真
刘**:登录了企业版
刘**:使用了ABB工作站
刘**:使用了ESTUN工作站
刘**:使用了KUKA工作站
石**:登录了工厂仿真
王**:登录了工厂仿真
王**:使用了CHL-DS-18工作站
l**:登录了竞赛版
a**:使用了AUBO_I12机器人
a**:使用了AUBO-i16机器人
 张**:登录了教育版
张**:使用了CHL-KH11(ABB)工作站
张**:使用了鼠标装配工序模拟工作站
吴**:登录了竞赛版
j**:登录了工厂仿真
j**:使用了CHL-DS-18工作站
 胡**:登录了工厂仿真
胡**:使用了ABB工作站
胡**:使用了ESTUN工作站
南**:登录了企业版
南**:使用了MOKA-MR10-1440机器人
许**:登录了工厂仿真
旦**:登录了工厂仿真
高**:登录了竞赛版
高**:使用了CHL-KH11(ABB)工作站
吴**:登录了工厂仿真
吴**:使用了CHL-DS-18工作站
何**:登录了工厂仿真
何**:使用了CHL-KH01工作站
r**:登录了教育版
 熊**:登录了竞赛版
熊**:使用了CHL-DS-01工作站
 崔**:登录了工厂仿真
G**:登录了工厂仿真
j**:登录了工厂仿真
J**:登录了工厂仿真
J**:使用了KUKA工作站
 s**:登录了企业版
l**:登录了竞赛版
 汪**:登录了工厂仿真
汪**:使用了ABB工作站
d**:登录了工厂仿真
 邱**:登录了工厂仿真
邱**:使用了CHL-DS-18工作站
 蔡**:登录了工厂仿真
蔡**:使用了CHL-DS-18工作站
西**:登录了企业版
西**:使用了KUKA-KR480-R3330-MT机器人
D**:使用了INOVANCE-IR-R35-185S7机器人
D**:使用了INOVANCE-IR-U18-100S5机器人
D**:使用了INOVANCE-IR-U8-78S5_ASM机器人
D**:使用了INOVANCE-R300-270S7机器人
梅**:登录了工厂仿真
夏**:登录了竞赛版
柳**:登录了企业版
 沈**:登录了工厂仿真
s**:登录了企业版
合**:登录了合视专业版
合**:使用了FANUC_R2000IC_210F机器人
常**:登录了企业版
成**:登录了PQArt内核组件
纽**:登录了企业版
东**:登录了企业版
 冯**:登录了工厂仿真
冯**:登录了教育版
 许**:登录了竞赛版
照**:登录了企业版
工**:登录了工厂仿真
照**:登录了企业版
 0**:登录了竞赛版
0**:使用了CHL-DS-03工作站
常**:登录了企业版
 江**:使用了TURIN-STW060-700机器人
天**:登录了PQMach工业机器人专用设备编程软件
 胡**:登录了工厂仿真
胡**:使用了CHL-DS-18工作站
 李**:登录了竞赛版
金**:登录了工厂仿真
用**:登录了竞赛版
用**:学习了PQArt实用功能视频讲解
何**:登录了工厂仿真
常**:登录了企业版
周**:登录了竞赛版
周**:登录了工厂仿真
周**:使用了CHL-DS-18工作站
 姚**:登录了教育版
杨**:登录了工厂仿真
杨**:使用了CHL-DS-18工作站
D**:登录了教育版
D**:使用了CHL-DS-01工作站
D**:使用了CHL-DS-01工作站写字(赵字)工作站
D**:使用了CHL-DS-03工作站
D**:使用了CHL-DS-11工作站
D**:使用了CHL-DS-11设备库
D**:使用了CHL-GV-01T设备库
D**:使用了CHL-KH11-Z1工作站
D**:使用了CHL-KH11设备库
D**:使用了CHL-WL-01设备库
D**:使用了LTCC设备库
D**:使用了OMR-SEN-E3Z-LS81-2M设备库
D**:使用了ProEasy-P6-602S机器人
D**:使用了SA7A-7-0.60机器人
D**:使用了STK0840PCP03设备库
D**:使用了定制工作站
杨**:登录了企业版
桐**:登录了工厂仿真
文**:登录了工厂仿真
文**:使用了CHL-DS-18工作站
j**:登录了工厂仿真
j**:使用了CHL-DS-18工作站
明**:登录了工厂仿真
 王**:登录了工厂仿真
王**:使用了CHL-DS-18工作站
汤**:使用了BRTIRUS0707A_V11机器人
方**:登录了工厂仿真
方**:使用了CHL-DS-18工作站
常**:登录了企业版
 谭**:登录了工厂仿真
龚**:登录了企业版
王**:登录了工厂仿真
王**:使用了conveyor-217设备库
王**:使用了HXCC设备库
流**:登录了竞赛版
 李**:登录了企业版
世**:登录了企业版
G**:登录了工厂仿真
修**:登录了工厂仿真
 陈**:登录了工厂仿真
G**:登录了工厂仿真
G**:使用了CHL-KH11(ABB)工作站
 吴**:登录了竞赛版
吴**:使用了CHL-DS-11工作站
G**:登录了工厂仿真
J**:登录了工厂仿真
 凡**:使用了BRTIRUS0707A_V11机器人
杜**:登录了教育版
 赖**:登录了工厂仿真
合**:登录了竞赛版
 �**:学习了工业机器人系统设计与应用
下**:登录了工厂仿真
林**:登录了工厂仿真
汇**:使用了INOVANCE-IR-R10H-120S5机器人
汇**:使用了INOVANCE-IR-S4-40Z15S3机器人
汇**:使用了INOVANCE-s10-70机器人
薛**:登录了工厂仿真
薛**:使用了CHL-KH01工作站
华**:登录了PQArt内核组件
罗**:登录了工厂仿真
马**:登录了竞赛版
 c**:登录了工厂仿真
j**:登录了工厂仿真
 张**:登录了工厂仿真
张**:使用了CHL-DS-18工作站
西**:登录了PQArt内核组件
G**:登录了工厂仿真
G**:使用了CHL-KH11(ABB)工作站
G**:使用了ESTUN工作站
于**:登录了工厂仿真
于**:使用了CHL-DS-18工作站
张**:登录了工厂仿真
刘**:登录了工厂仿真
开**:登录了PQArt内核组件
张**:登录了企业版
张**:使用了ABB-IRB120机器人
张**:使用了ABB-IRB1600-10-145机器人
张**:使用了ABB工作站
张**:使用了CN设备库
张**:使用了Hyundai-HH020机器人
张**:使用了KUKA工作站
张**:使用了YASKAWA工作站


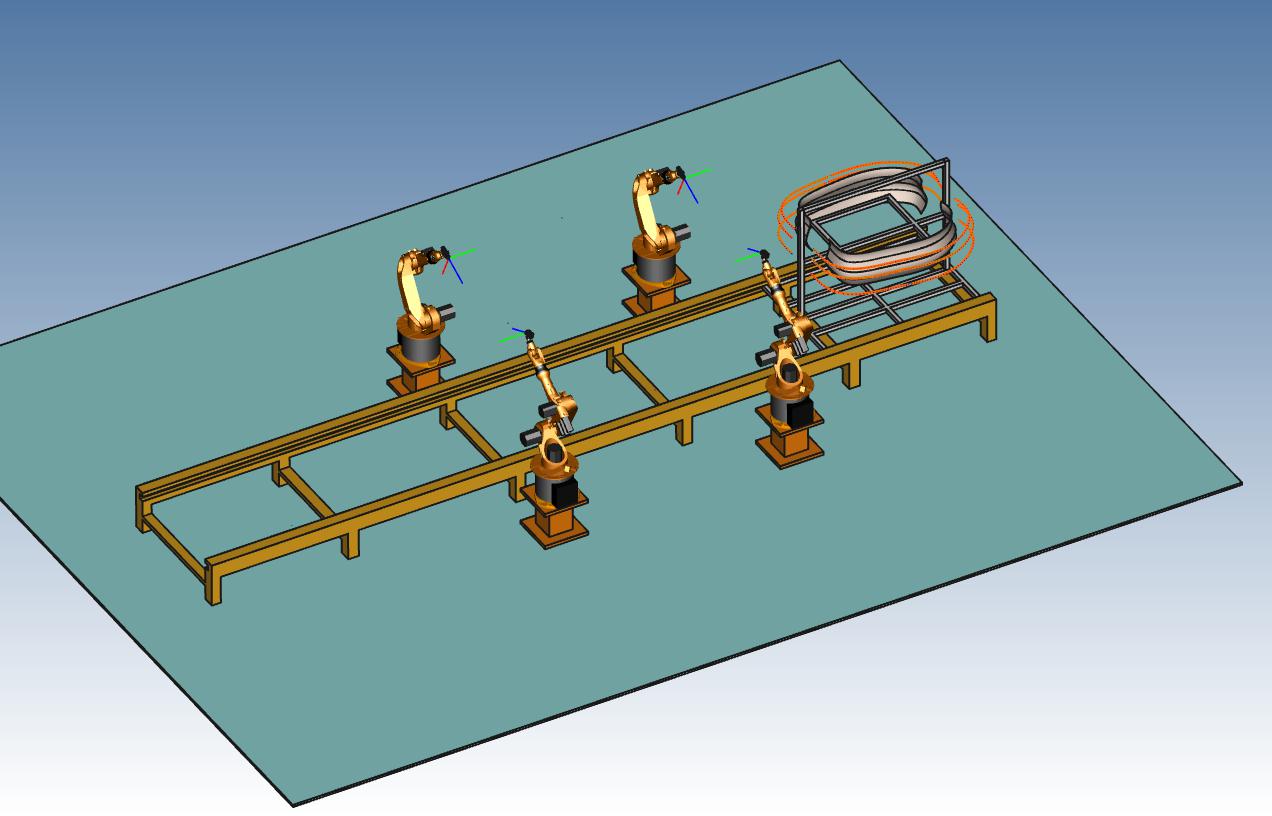
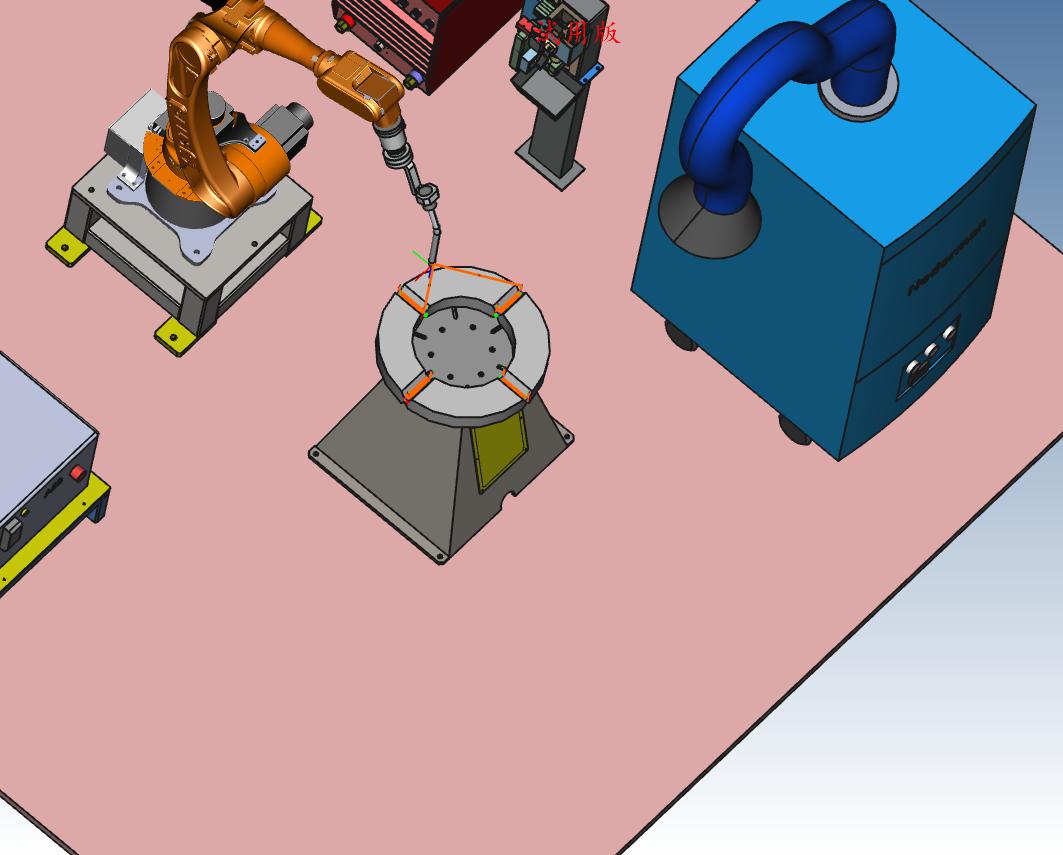
机器人全自动化焊接系统,是一个完整、较为成熟机器人加工流程。目前被广泛应用、汽车制造、轮船制造、钢构件焊接等领域。鉴于所加工件的复杂度、或者体谅大小,一般会给机器人配套变位机或者导轨、特殊的焊枪等设备,本视频主要展示是“机器人+变位机”这种工作情形下机器人焊接加工场景。该套系统包括:机器人本体、变位机、焊枪、清枪器、清枪站等,可以实现对复杂焊接件的连续顺畅、自动化焊接。
 金刚葫芦娃
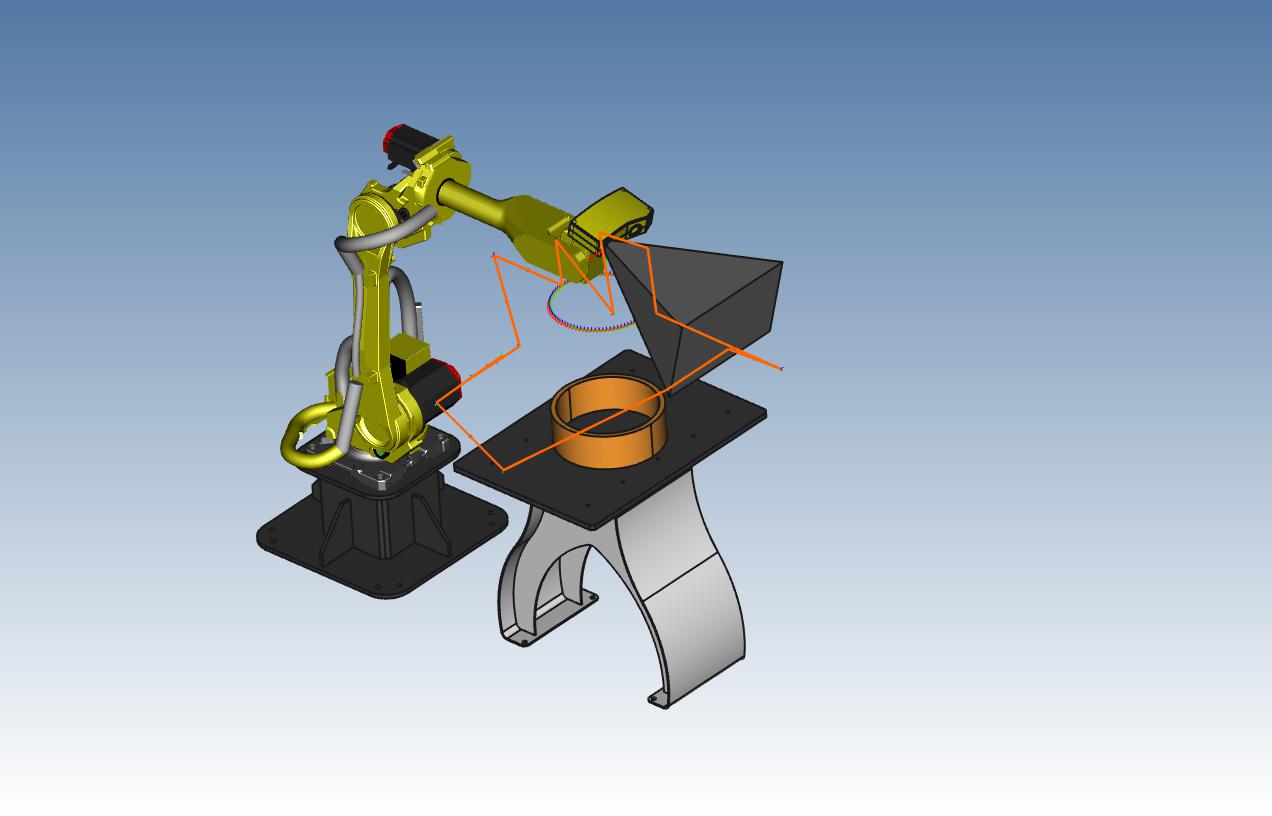
喷涂,是工业自动化生产中,工业机器人使用的一个常用的工作方式。传统的喷涂作业,工作工况很恶劣,严重影响工作人员的身心健康,并且喷涂质量和工人师傅的工作经验,手感、观感有很多关系,会造成喷涂质量侧次不齐。 利用机器人,特别是多机器人协同喷涂,加上必要的密封措施,一方面:减少对环境的污染;另一方面喷涂质量品质如一;工作效率成倍提高。 机器人喷涂作业已经广泛应用于,大型器件外边处理、汽车生产等领域。
金刚葫芦娃
工业机器人3D检测、扫描:采用FANUC-R 0iB机器人、借助3D CaMega CP300 测量系统,对一些复杂的工业零部件进行3D扫描。 扫描结果:一方面可以后续借助3D 打印设备,直接将其打印成型(增材制造);另一方面,可以将扫描点云数据,借助专业的点云处理软件,将其实体化,然后导入3D软件进一步改进后,生成图纸,进行后续的生产制造(减材制造)。
金刚葫芦娃
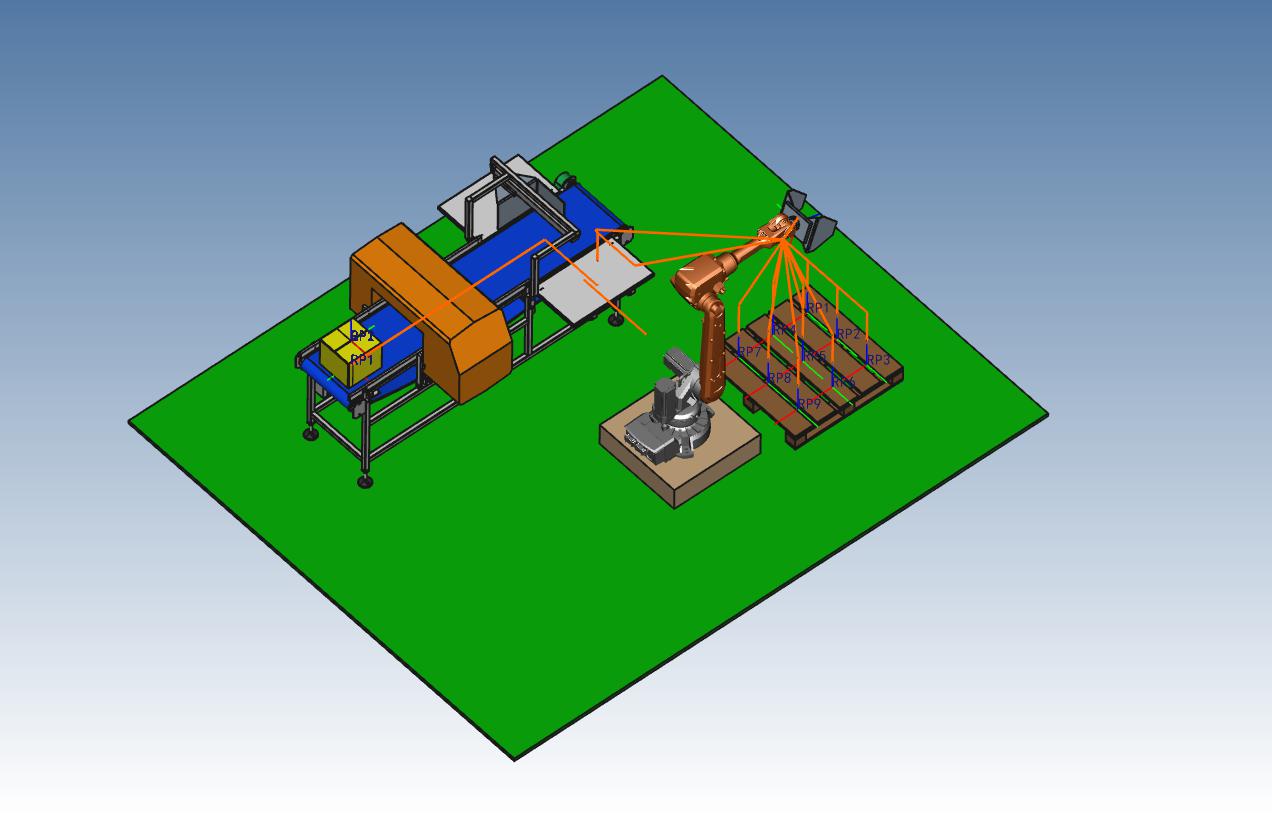
本视频只是简单展示一下机器人在自动化包装线上的上下料,码垛等代替人工的工作情形。包装流水线上专门有颗粒物灌装、外包装包裹、自动化封边u等专有设备,部分这类设备有些严格是一些特殊机构(机器人严格上说是机构的一种),起始或完成阶段,会有机器人参与上下料或者码垛、拆剁的工艺流程设计安排。
金刚葫芦娃
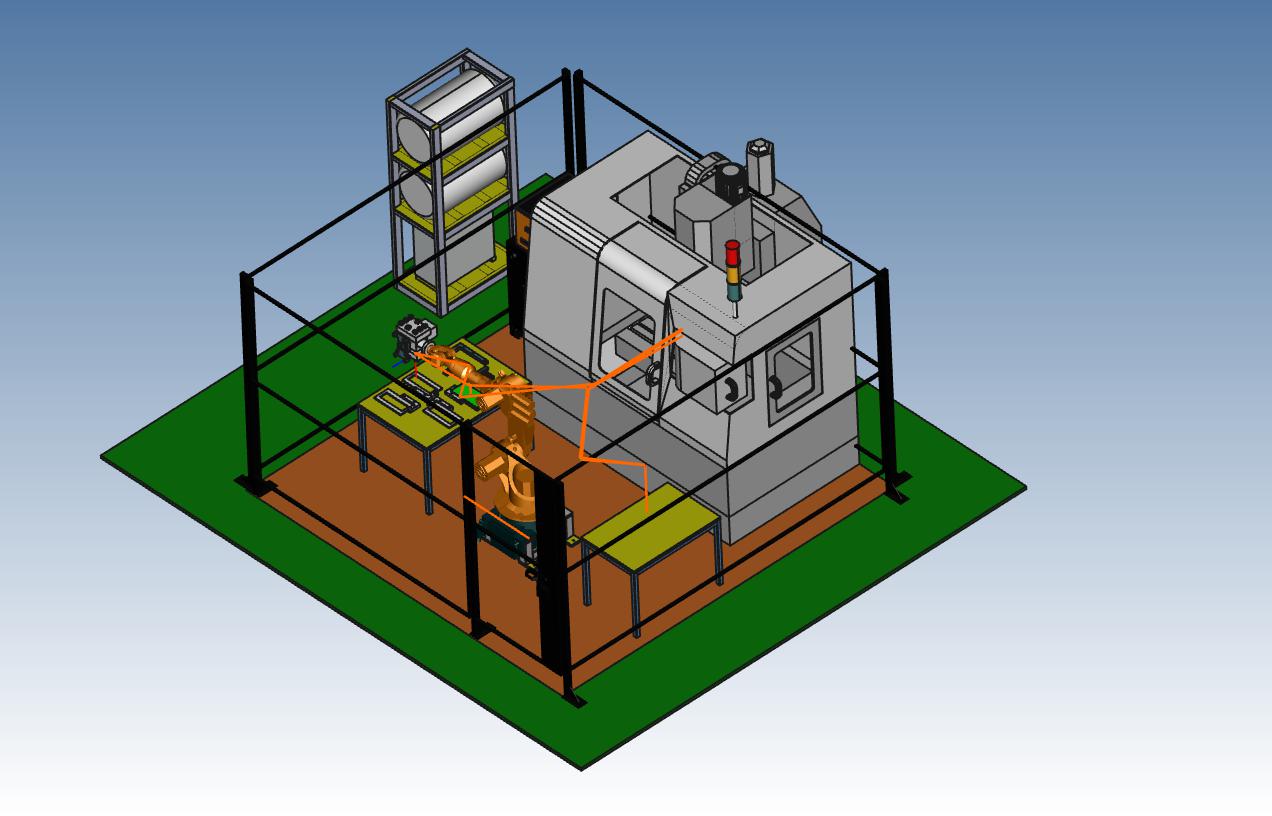
数控加工,这些繁杂、重复、危险性的工作, 每次需要人工上下料,同时操作数控机床的运行与暂停,对工人操作规范要求高、且工作繁琐、工种危险性也很大,稍不注意会对操作人员的肢体造成永久伤害。这种工序固定,有固定工作节拍的工种,比较适合用机器人来代替人工作业,具有工作效率高,精度高,可以二十四小时连续工作等特点,经济效益好。
金刚葫芦娃

核心技术 自主可控
机器人高端应用必备工具
已服务10万+用户
自主可控的智能产线数字孪生软件
海量在线设备库
百万级大场景设计与仿真
可连接实物与虚拟PLC,开展虚拟调试






 010-89755166转810


